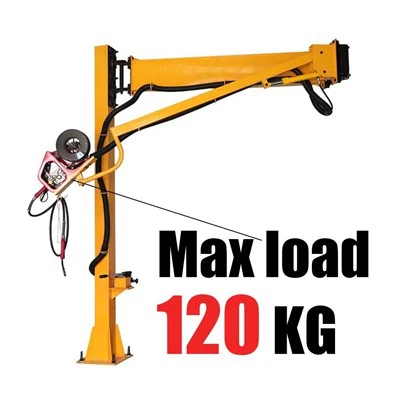
Specifikationerne for industrielle manipulatorer er specifikke indikatorer, der beskriver manipulatorens specifikationer og ydeevne, generelt inklusive følgende aspekter:
(1) Gribevægt (også kendt som armstyrke): nominel gribevægt eller nominel belastning, i N (angiv om nødvendigt gribevægten ved den begrænsede bevægelseshastighed).
(2) Antal frihedsgrader og koordinatform: hvor mange frihedsgrader er der i kroppens, armens og håndleddets bevægelse, og forklar koordinatformen.
(3) Positioneringsmetode: fast mekanisk blok, justerbar mekanisk blok, rejsekontakt, potentiometer og andre forskellige positionsbestemmelses- og detekteringsanordninger; antallet af positioner eller positionsinformationskapacitet fastsat for hver frihedsgrad; punktkontrol eller kontinuerlig banekontrol.
(4) Køretilstand: pneumatisk, hydraulisk, elektrisk eller mekanisk transmission.
(5) Armbevægelsesparametre: forskydningsområde og hastighed af teleskop, løft, lateral bevægelse, rotation og stigning.
(6) Håndledsbevægelsesparametre: forskydningsområde og rotationshastighed, op- og nedsving, venstre og højre sving og sidebevægelse.
(7) Fingergrebsområde (nlm) og gribekraft (dvs. klemkraft eller sugekraft) (N).
(8) Positioneringsnøjagtighed: positionsindstillingsnøjagtighed og gentagen positioneringsnøjagtighed (±mm).
(9) Programmeringsmetode og programkapacitet: såsom låsekort, diodematrixlåsekort, én-bit programmerbar proceskontrol, multi-bit kontrol og undervisningslagring osv.
(10) Antal modtagende og afsendende signaler og antal af låsende styresignaler.
(11) Styresystemeffekt: elektricitet eller gas.
(12) Drivkilde: lufttryk til pneumatik; driftstryk, oliepumpespecifikationer og motorkraft til hydraulik; motortype og specifikationer for el.
(13) Konturmål: længde (mm) × bredde (mm) × højde (mm).
(14) Vægt: total maskinvægt (kg).